资源介绍
视频数量:32个
总时长:2小时38分
课程介绍:
OSEK实时操作系统入门
你有没有想过,汽车的刹车系统、发动机的喷油时刻表、ABS防抱死装置,这些东西背后是怎么协调运行的?它们不像手机那样偶尔卡一下还能接受,因为一次延迟可能就是一场事故。在汽车电子领域,有一个标准已经默默工作了二十多年,专门解决嵌入式控制器里多任务调度的问题——这就是OSEK,全称是"汽车电子开放系统及对应接口"。
这门课就是带你走进OSEK实时操作系统的世界。整套课程三十二个视频,总时长两个半小时出头,分成三个部分,从概念到代码再到实战案例,一步步把OSEK的核心机制讲透。
一、为什么需要OSEK:从动机说起。
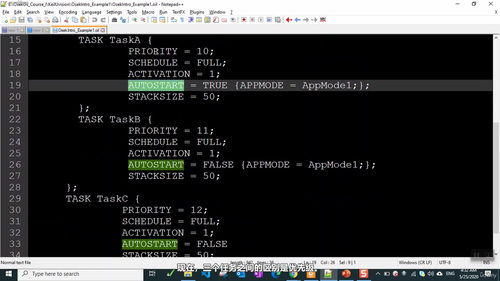
第一部分先搞清楚这个标准为什么会出现,它要解决什么问题。早期不同厂商的实时操作系统五花八门,汽车厂商换一家供应商就要重新写一遍应用软件,成本极高。OSEK就是为了统一规范——让操作系统接口标准化,让应用程序可以在不同硬件平台上移植。课程会介绍OSEK操作系统的整体架构,以及它规范化的开发流程。其中一个关键环节是OIL配置文件,这是OSEK跟其他RTOS最大的不同之一。OSEK的内核代码不是手写出来的,而是"生成"出来的。开发者通过一份文本文件描述系统里有哪些任务、优先级是多少、用什么调度策略、哪些资源需要保护,然后由专用工具自动生成操作系统内核代码。课程会详细讲OIL的语法细节和生成过程,还会带着你一步步搭建Keil uVision开发环境,把配套的代码仓库拉下来,让你能够亲手把第一个OSEK程序跑起来。
二、任务管理:OSEK最核心的内容。
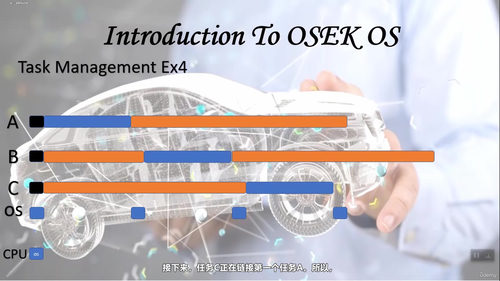
这一部分是课程的绝对重点。首先是任务的基本概念和状态转换——一个任务从创建到运行、就绪、挂起、等待,会经历哪些状态切换?状态图长什么样?然后是符合性类,BCC1、BCC2、ECC1、ECC2这四个等级规定了系统支持什么类型的任务、每个优先级能有几个任务、能否多次激活同一个任务。这些看起来很学术的规定,实际上直接决定了你写的应用程序能不能在某个OSEK实现上跑起来。课程安排了多个调度例子,从最基本的优先级抢占场景,到激活请求排队的处理,再到用LED闪烁演示的扩展任务和事件机制,把任务调度的每个细节掰开揉碎讲清楚。错误处理机制和任务管理的全部服务API也会单独梳理成总结视频,让你一眼能看清楚每个系统调用的用途和参数要求。出问题时怎么定位、状态异常时怎么处理,这部分也讲得比较扎实。
三、资源管理:让多任务和平共处。
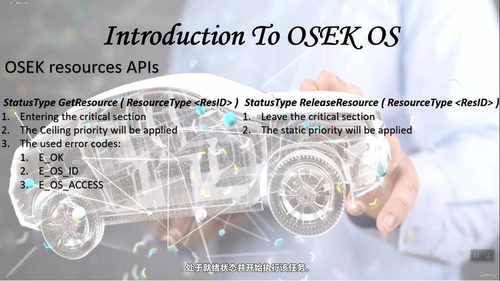
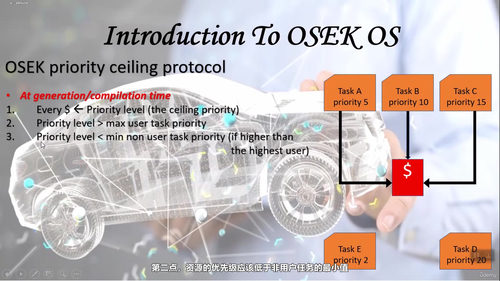
多任务跑起来之后,新问题就来了:两个任务都要读写同一个数据怎么办?这就是共享资源的问题。课程会先讲清楚数据不一致到底是怎么发生的,举一个具体的例子说明竞争条件的危害。然后引出信号量这个经典的同步原语,讲解它的工作原理。但信号量不是万能的——它会带来两个臭名昭著的问题:优先级反转和死锁。优先级反转是什么意思?就是一个低优先级任务拿着资源不放,结果把高优先级任务给堵住了。更糟糕的是,如果有中间优先级的任务跑来插队,高优先级任务可能被无限期挂起。更极端的情况是死锁——两个任务互相等对方释放资源,谁都动弹不得。OSEK给出的解法是优先级天花板协议,课程会讲清楚这个设计模式背后的逻辑,它如何在编译期就消除优先级反转和死锁,以及它在OIL文件里怎么配置。最后还是通过两个完整的C代码例子,让你看到GetResource和ReleaseResource这两个系统调用在实际项目里是怎么配合任务调度使用的。
这套课程适合刚接触嵌入式实时操作系统、汽车电子ECU开发,或者需要理解OSEK/VDX规范的从业者和学生。如果你之前学过一点FreeRTOS或者其他RTOS的基础知识但没接触过OSEK,这门课刚好是个合适的切入点。课程里给出的例子都可以直接跟着敲,自己跑一遍之后,对OSEK的理解就不再停留在抽象的概念层面,而是能真正看到任务怎么切换、资源怎么保护、系统怎么生成出来。