资源介绍
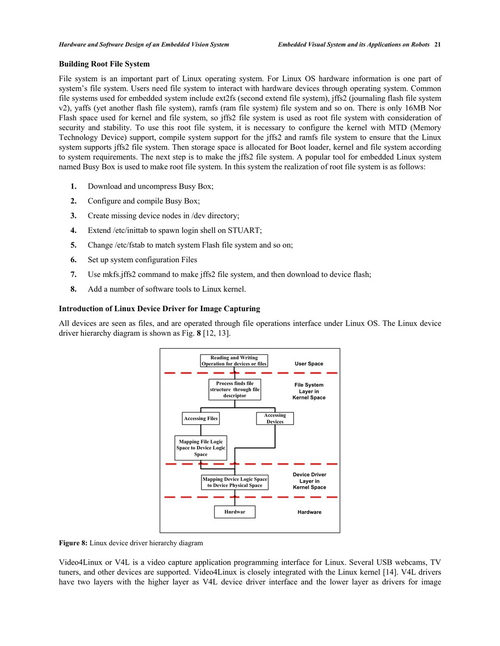
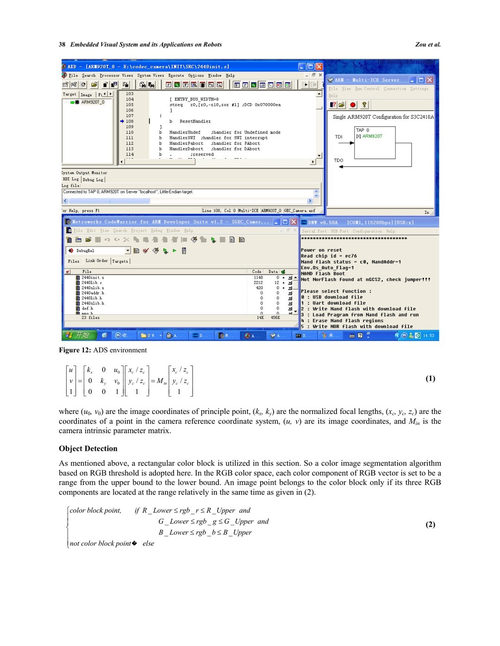
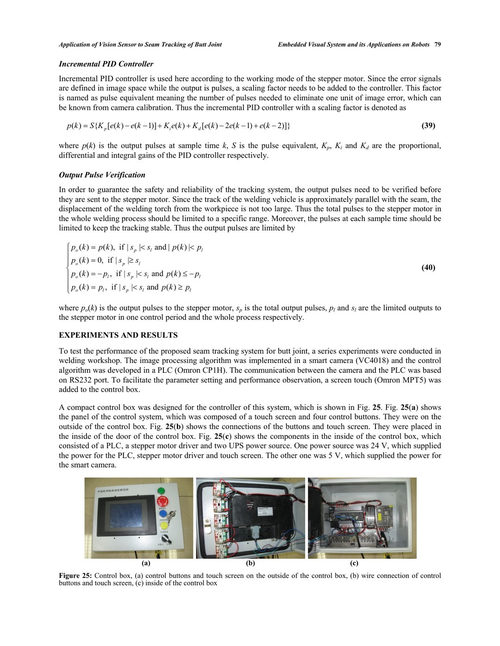
这本书是一部面向机器人视觉领域研究者和工程师的专业著作,由中国科学院自动化研究所的徐德研究员担任主编,联合多位国内学者共同编写完成。整本书围绕嵌入式视觉系统这一主题,从理论框架到工程实现,从算法设计到具体应用场景,做了一次相当系统的梳理。对于那些从事机器人技术研发、特别是需要为机器人赋予"眼睛"的人来说,这本书提供了不少值得参考的内容。全书共分为八章,第一章由徐德本人撰写,作为全书的总纲,概述了机器人视觉系统从构型配置到测量控制方法的整体框架,为后面各章的具体讨论打下了基础。随后的章节分别从不同角度展开论述:第二章讨论嵌入式视觉系统的硬件与软件设计,这是构建一个完整嵌入式视觉平台必须面对的基础问题;第三章聚焦于基于ARM处理器的嵌入式视觉定位系统,介绍了如何利用ARM这类嵌入式芯片实现定位功能;第四章将目光投向了仿人机器人,探讨了基于协作机制的自定位算法,让仿人机器人能够通过嵌入式视觉感知自身在环境中的位置。第五和第六章是两章非常具有工程应用价值的内容,第五章介绍了视觉传感器在集装箱制造对接焊缝跟踪中的应用,第六章则讲述了乒乓球机器人的视觉系统设计与运动规划,这两章的内容展示了嵌入式视觉技术在工业焊接和体育机器人领域的具体落地。第七章转向了目标识别问题,讨论了如何利用局部上下文信息来提高识别准确性。第八章介绍了结构光视觉系统在逆向工程和快速原型制造中的应用。总的来说,这本书的特色在于"嵌入式"这三个字——传统的机器人视觉系统往往依赖体积庞大的计算机和图像采集卡,不仅笨重而且功耗高,难以满足小型机器人和自主移动机器人的需求,而嵌入式视觉系统将相机和处理单元集成在一起,结构紧凑,正成为机器人视觉发展的重要方向。这本书正是围绕这一趋势展开,既有底层硬件设计的讨论,也有上层算法的介绍,同时还包含了好几个具体的应用案例,理论与实践结合得比较紧密。对于机器人工程方向的研究生、从事机器人视觉研发的工程师,以及对智能机器人技术感兴趣的专业人士来说,这是一本值得花时间仔细研读的技术参考书。